
宇宙船内の浮遊物捕獲を測るベンチマーク公開
宇宙船内で漂い回転する物体を固定ベース腕で捕獲・操作する能力を測る、オープンなベンチマークAstroBenchが公開された。MELFIハードウェアやRobotic Refueling Missionに基づく作業を含み、9つのタスク定義と29のタスク対象の組合せを備える。Objaverse由来の8,414個の物体も用意された。既存のπ0.5 DROIDポリシーは静止目標200回中2回、移動目標200回中4回しか捕獲できなかった。一方、立方体専用のACTは静止8/10、移動6/10で成功した。コードとアセットも公開されている。
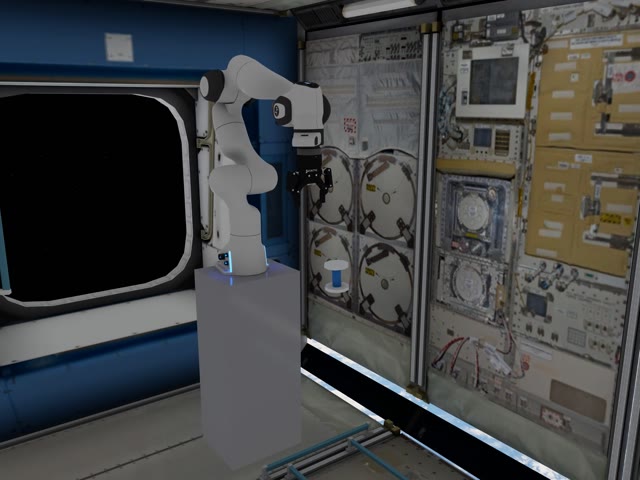 プロジェクトページ · プロジェクトページAstroBench · Manipulation Without Supportastroup.com
画像は配信元が共有用に設定したもの(OGP画像)を表示しています。記事本文や写真の転載はしていません。
出典
見出しと要約はAIが作成しています。正確な情報は公式ページ・元記事をご確認ください。