
触覚をIn-Context学習に使う精密操作
タスク別の学習をせずに、触覚の経験から細かな操作ができるかを調べた研究。システムTactile-ETAは、専門家デモの各動作にカメラ映像と両側の触覚観測を組み合わせ、文脈として与える。エージェントは現在の視覚、触覚、固有受容と合わせ、汎用ロボットツールで行動を選び、パラメータは更新しない。シミュレーション4タスクでは、同じ2件のデモに触覚を加えると平均成功率が15.75%から24.00%に上がった。実機では視覚と触覚をそろえたデモで成功率が0%から60%になった。
HF ▲ 22
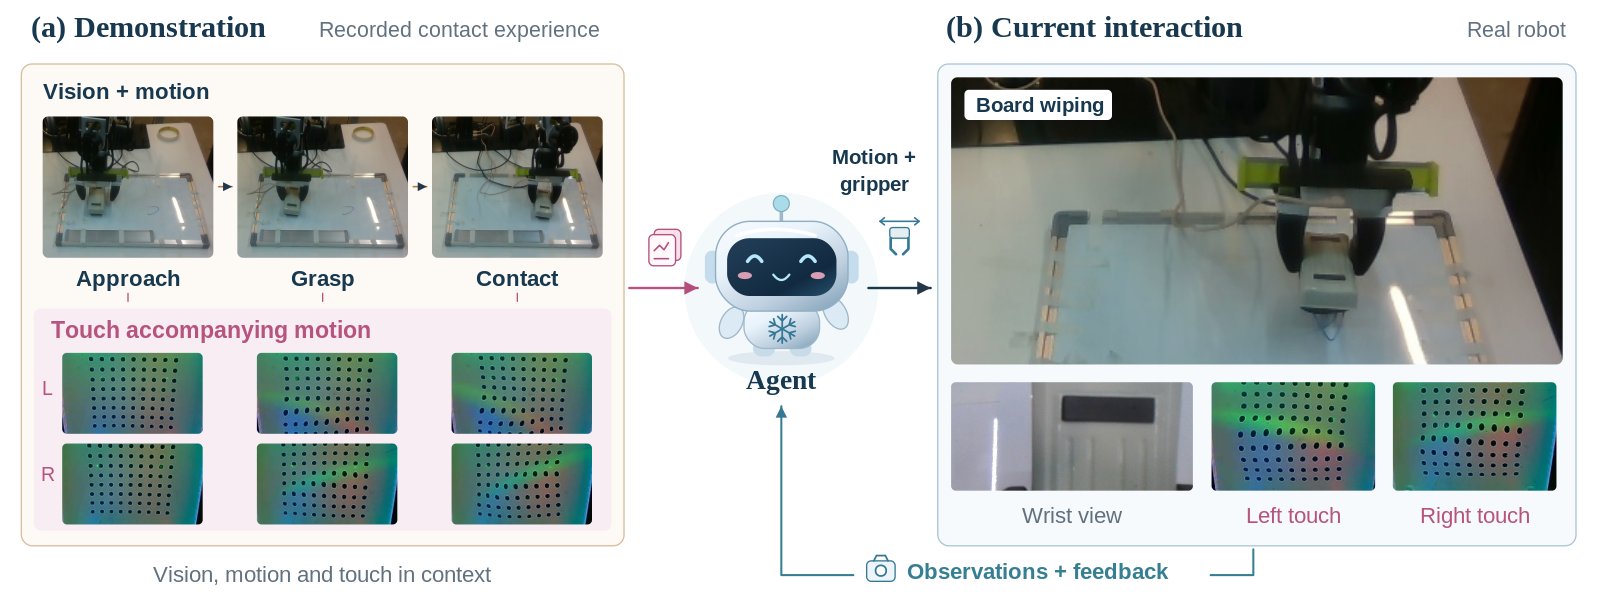 プロジェクトページ · プロジェクトページTactile-ETA · Tactile In-Context Learningno-518.github.io
画像は配信元が共有用に設定したもの(OGP画像)を表示しています。記事本文や写真の転載はしていません。
出典
見出しと要約はAIが作成しています。正確な情報は公式ページ・元記事をご確認ください。