
遠隔操作の見え方が模倣学習の成否を左右する
模倣学習では初心者オペレータのデモが量・一貫性で熟練者に劣る。本研究は、多指ハンドを指先と関節のキーポイントで表示する遠隔操作インターフェース「PointHand」を提案した。シミュレーションのマグカップ入れ課題で初心者18人・熟練者4人が計2,200試行を行い、親指と人差し指を強調した条件では600試行中441件の成功デモが得られ、実形状表示の320件を上回った。これで拡散方策を学習すると、点群方策では最下位の46.3%だった成功率が、キーポイント方策では最高の57.3%(+11.0ポイント、5シードすべて)になった。操作者の見え方と方策の観測表現を合わせて設計する価値を示す。
所属 OMRON SINIC X
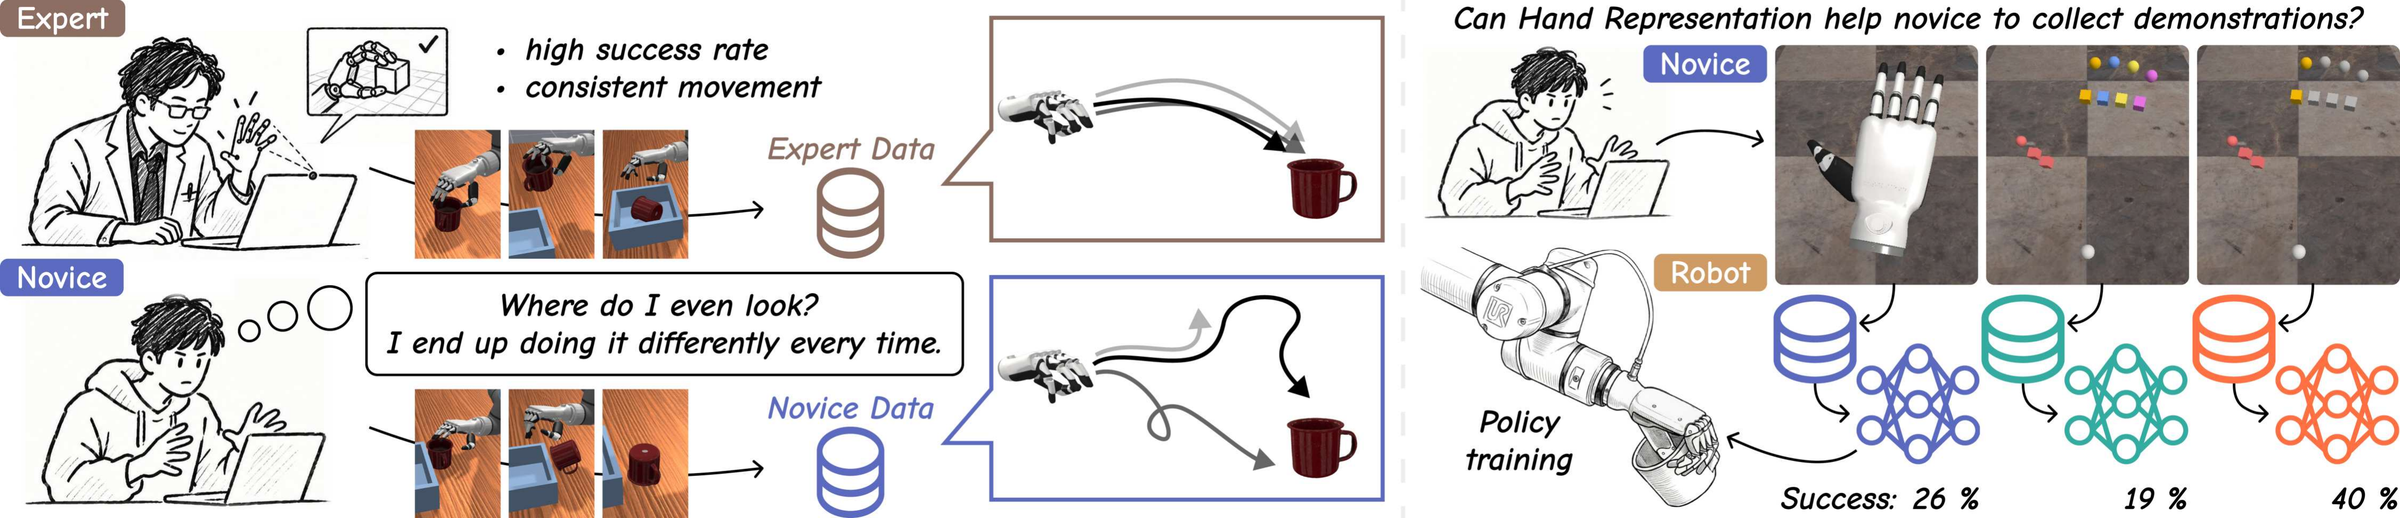 プロジェクトページ · プロジェクトページWhat Novice Operators See Changes What the Policy Learns: A User Study of Keypoint Hand Visual Representation for Teleoperated Demonstrationomron-sinicx.github.io
画像は配信元が共有用に設定したもの(OGP画像)を表示しています。記事本文や写真の転載はしていません。
出典
見出しと要約はAIが作成しています。正確な情報は公式ページ・元記事をご確認ください。