
予測幾何と感覚運動整合で操作ポリシーを高める研究
ロボット操作の基盤モデルに関する論文が2本出た。一つは、凍結した3D基盤モデルの幾何特徴から予測的な幾何表現と、行動に効く運動表現を学ぶ二段階の枠組みである。LIBERO、SimplerEnv、実世界の双腕・単腕タスクで方策を改善し、WidowX評価では絶対値で10.4ポイント向上した。推論時に未来観測は不要で、複数のVLAやWAMにも転用できる。もう一つはSensorimotor Alignment(S²)で、感覚表現と軌道の近傍の重なりを測る学習不要の指標だ。S²が高いモデルほどタスク成功率が高い傾向があり、閉ループ評価前にモデルを選ぶ安価な代理指標になる。
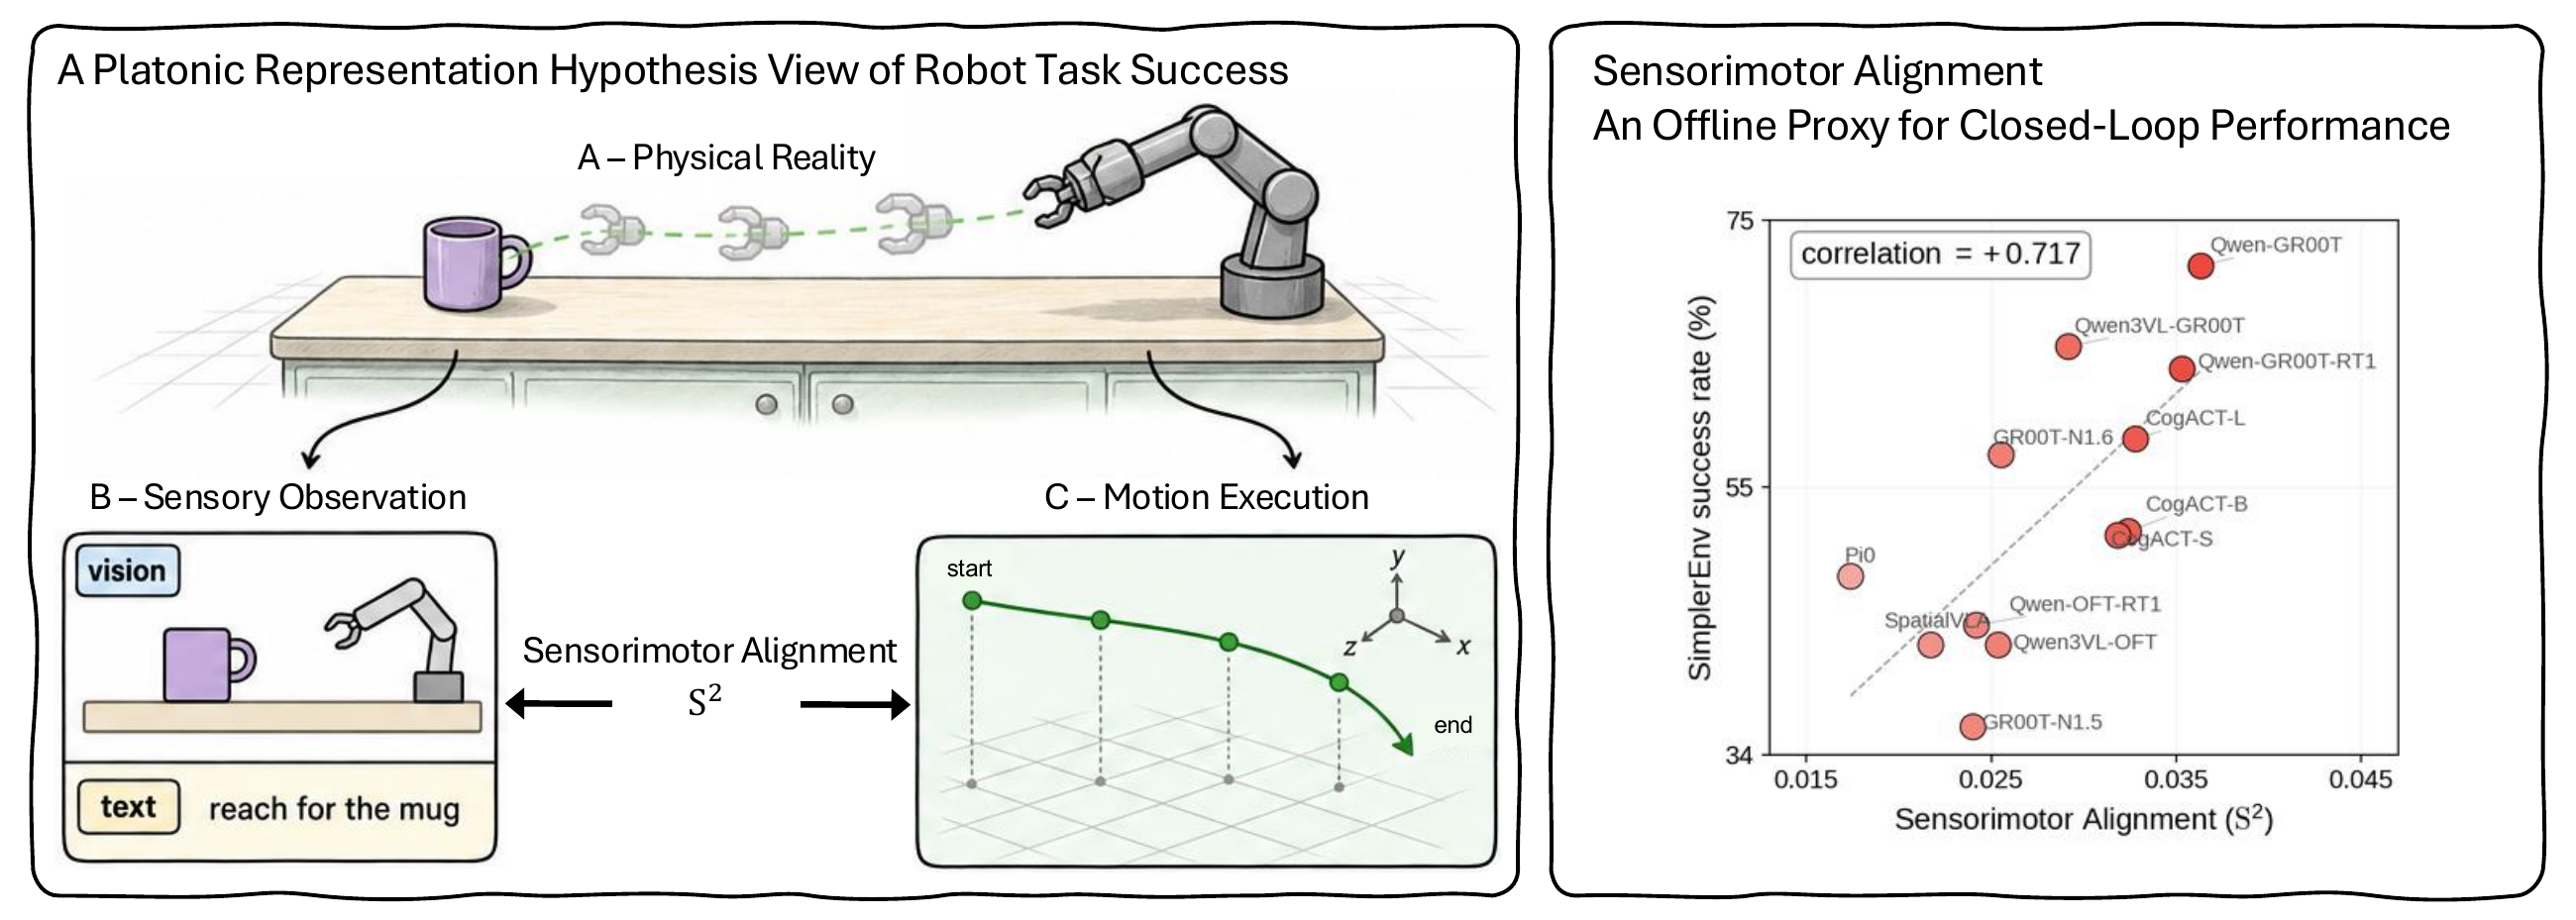 プロジェクトページ · 公式Sensorimotor Alignment: A Platonic Proxy for Embodied Policy Successyunfeixie233.github.io
画像は配信元が共有用に設定したもの(OGP画像)を表示しています。記事本文や写真の転載はしていません。
出典
見出しと要約はAIが作成しています。正確な情報は公式ページ・元記事をご確認ください。