
次の足場だけを見る人型ロボットの歩行知覚
ETHの研究チームが、人型ロボットの不整地歩行で使う標高マップを、次の足場の周辺だけに絞る手法を提案した。軽量な足場予測モデルが固有感覚と速度指令から次の2歩を予測し、その周囲の7×7パッチだけを方策に与える。入力は全体スキャンの693点から102点に減り、同じ地形難度に達するまでの学習反復は約3分の1になった。足場がまばらな環境や未知の地形でも全体マップ方式を上回り、計算コストが数倍の注意機構型エンコーダとも同等の性能を示した。Unitree G1にゼロショットで移植し、階段や段差、隙間を屋内外で踏破している。
所属 ETHチューリッヒHN 4
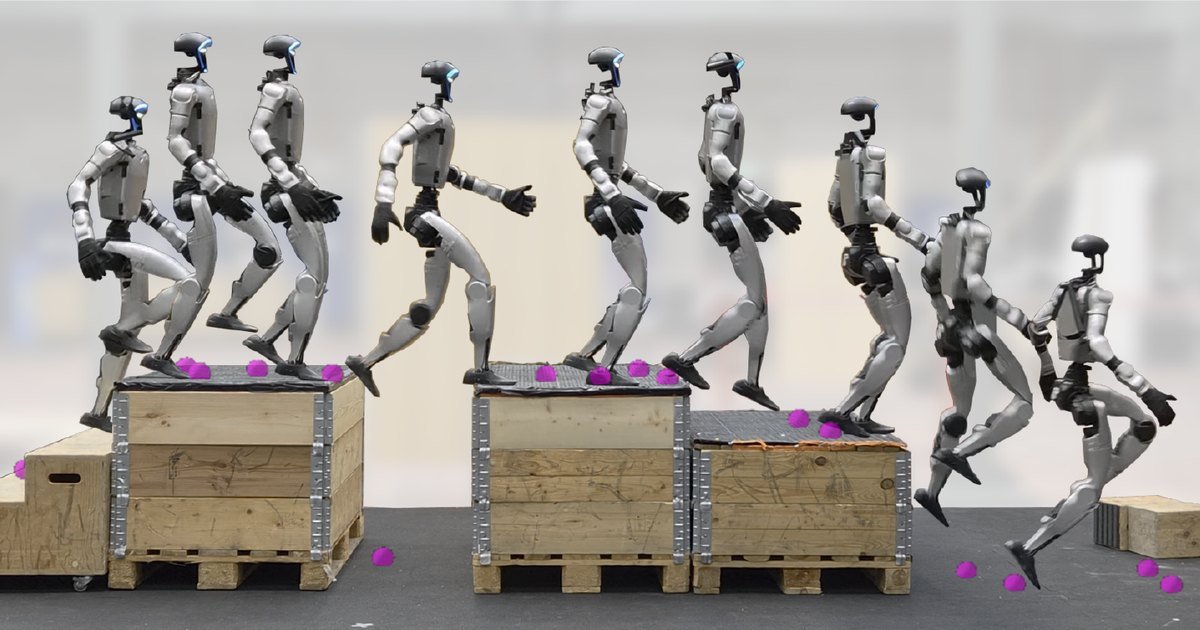 プロジェクトページ · プロジェクトページWatch Your Step: Anticipated Perception for Humanoid Locomotionleggedrobotics.github.io
画像は配信元が共有用に設定したもの(OGP画像)を表示しています。記事本文や写真の転載はしていません。
出典
見出しと要約はAIが作成しています。正確な情報は公式ページ・元記事をご確認ください。