
両手の器用操作を1方策で追従するDONIC
DONICは、人間のデモから両手の器用な動作を追従する汎用の制御方策で、1つのネットワークで左右の手を制御する。多視点の両手物体操作データセットBiHOI(229物体、1,575シーケンス)も新たに構築し、ロボットハンド向けの参照動作に変換した。学習はPPOと行動模倣を組み合わせ、成功した実行結果をデモとして再利用する。物体中心の手ごとの報酬や、クリップ単位の優位性補正も導入した。微調整なしで、学習物体の未見軌道で86.79%、未見物体で57.32%の成功率となり、既存手法を大きく上回った。評価はIsaac Gymのシミュレーション上である。
HF ▲ 142
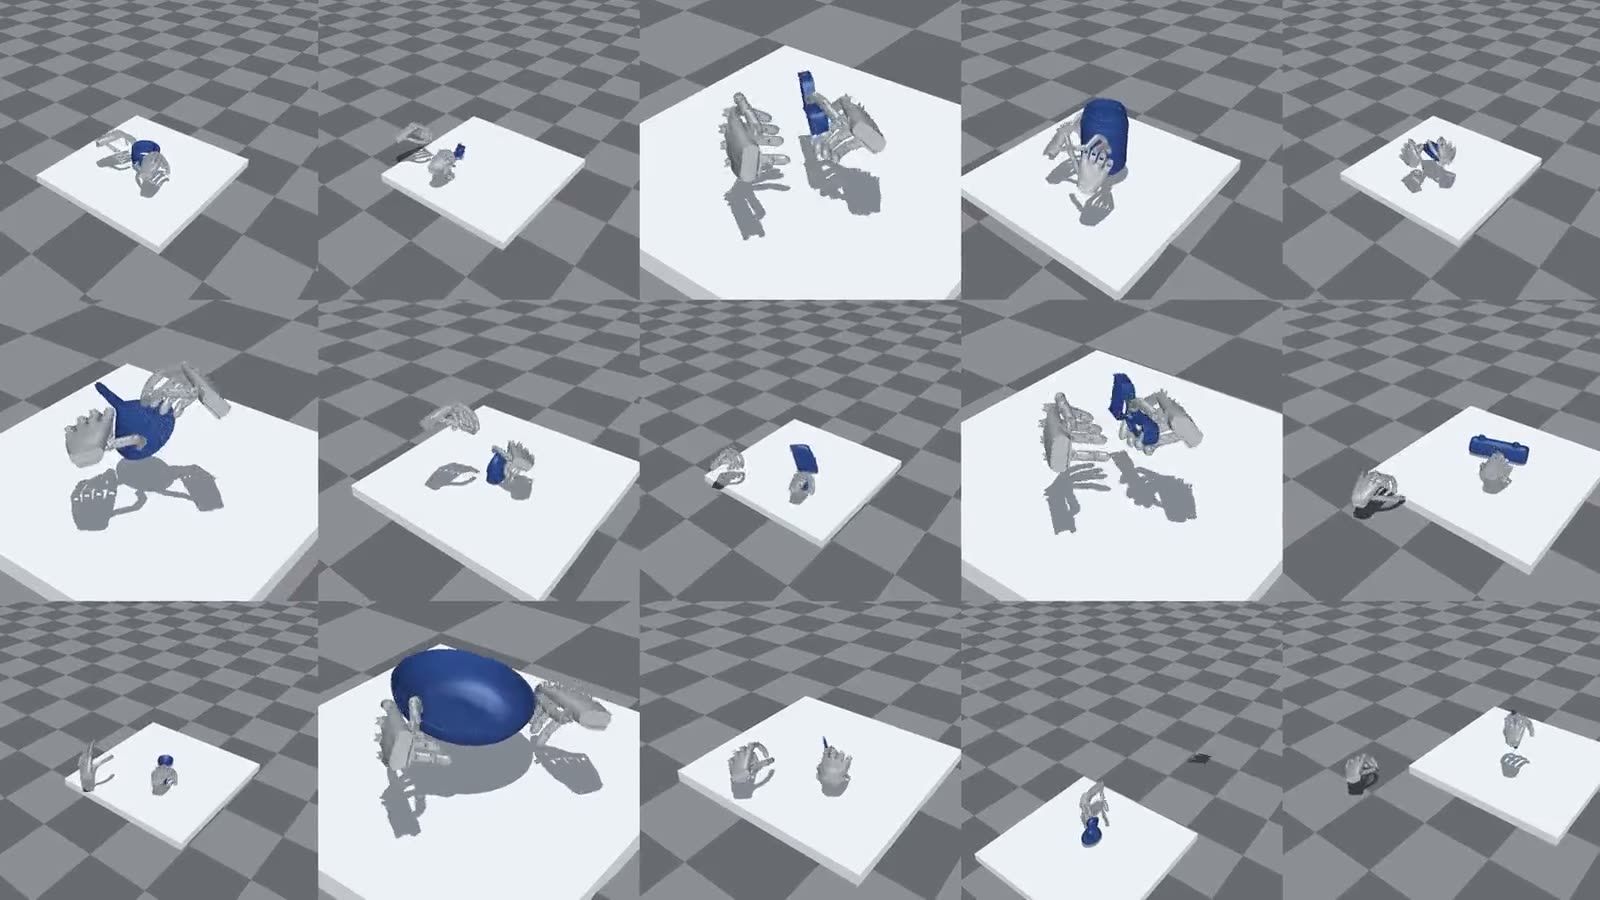 プロジェクトページ · プロジェクトページDONIC · Generalist Dexterous Bimanual Tracking Controlropedia.github.io
画像は配信元が共有用に設定したもの(OGP画像)を表示しています。記事本文や写真の転載はしていません。
出典
見出しと要約はAIが作成しています。正確な情報は公式ページ・元記事をご確認ください。